面向AI智能的中央集中式处理器EEA架构在智能电动车中的研究与应用
期刊: 国际市场 2026年第14期 DOI: 10.67328/BT3654 PDF下载
面向AI智能的中央集中式处理器EEA架构在智能电动车中的研究与应用
程啸
江苏金彭集团有限公司
摘要:智能电动车的快速发展对车载电子电气架构(Electrical/Electronic Architecture, EEA)提出了全新挑战,传统分布式架构已难以支撑高阶自动驾驶、智能座舱等AI密集型应用的算力需求。本文围绕面向AI智能的中央集中式EEA架构展开研究,分析了汽车电子电气架构从分布式到域集中再到中央集中的演进路径,提出了一种以中央计算平台为核心、区域控制器为边缘节点的分层架构方案。该架构采用CPU+GPU+NPU异构计算范式,通过车载以太网时间敏感网络(TSN)实现跨域高速数据交互,并设计了基于优先级与QoS的AI任务分层调度机制,实现异构计算资源的动态分配与实时性保障。实验结果表明,所提架构在算力利用率、线束减重、OTA升级效率等关键指标上较域集中架构分别提升33个百分点、35个百分点和45个百分点,能够有效支撑L3及以上级别自动驾驶的多任务并行处理需求。研究成果为下一代智能电动车电子电气架构的设计与优化提供了理论参考和技术路径。
关键词:智能电动车;电子电气架构;中央集中式;AI处理器;异构计算;任务调度
汽车产业正经历电动化、智能化、网联化的深度变革,软件定义汽车(Software-Defined Vehicle, SDV)已成为行业共识[1]。随着自动驾驶等级从L2向L3、L4演进,车载AI应用的数量和复杂度呈指数级增长,感知融合、决策规划、自然语言交互、驾驶员监测等算法对计算资源的需求持续攀升。传统分布式EEA架构通过数十至上百个电子控制单元(Electronic Control Unit, ECU)分别实现单一功能,各ECU之间通过CAN/LIN总线通信,存在算力分散、带宽不足、软件迭代困难等瓶颈[2]。
为应对上述挑战,全球汽车产业正在加速推进EEA架构的重构。域集中架构将功能相近的ECU整合为动力域、底盘域、车身域、座舱域、智驾域等五大域控制器,在一定程度上缓解了分布式架构的问题[3]。然而,域集中架构仍存在跨域通信延迟高、算力无法共享、软硬件耦合紧密等局限,难以满足高阶自动驾驶对低时延、高算力、高安全的综合要求。中央集中式架构通过将核心计算功能汇聚到统一的中央计算平台,配合区域控制器实现传感器与执行器的就近接入,被认为是下一代EEA的主流演进方向[4]。
现有研究对中央集中式架构的探讨多停留在概念层面或硬件选型层面,针对AI任务在异构计算平台上的调度机制、实时性保障方法等关键问题的系统性研究仍较为缺乏。NVIDIA提出了基于DRIVE平台的集中式计算方案,强调通过统一的软件栈支持多域功能融合[5],但其调度策略主要面向自动驾驶单一域,未充分考虑跨域AI任务的资源竞争问题。博世、大陆等Tier1供应商推出了区域控制器产品,重点解决了线束减重和电源分布式管理问题[6],但在AI算力集中化调度方面的研究尚不深入。
本文针对智能电动车AI应用爆发式增长带来的计算架构挑战,提出一种面向AI智能的中央集中式EEA架构方案。主要工作包括:梳理EEA架构的演进脉络与各代架构的技术特征;设计中央计算平台+区域控制器的分层硬件架构,明确各层级的功能定位与接口规范;提出AI任务分层调度与异构资源动态分配机制,保障不同优先级任务的实时性;通过仿真实验验证所提架构在算力利用率、线束减重、OTA效率等方面的优势。
汽车电子电气架构的演进遵循功能逐步集中、算力逐步上移的规律,大致可划分为四个阶段,如图1所示。
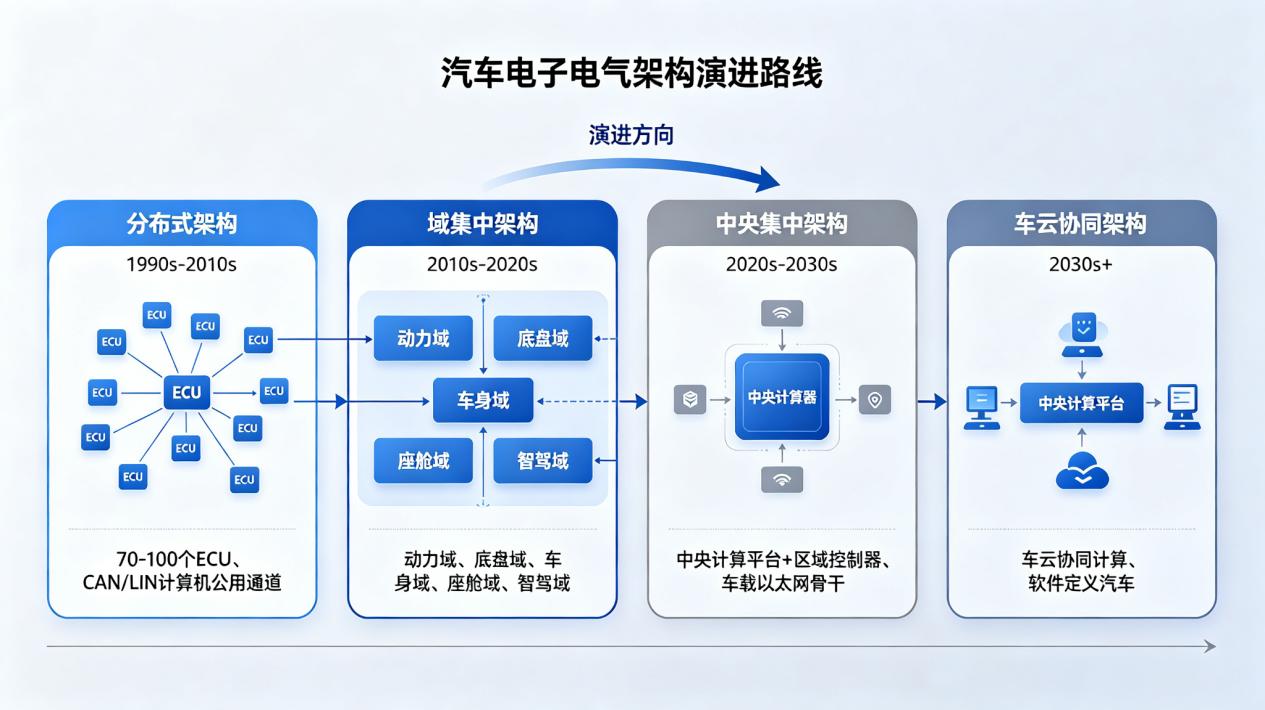
图1 汽车电子电气架构演进路线
分布式架构阶段(1990s—2010s)以ECU的功能离散化为特征,一辆高端乘用车通常搭载70至100个ECU,每个ECU负责单一或少量功能,通过CAN、LIN等低速总线互联[7]。该阶段的架构设计以硬件为中心,软件作为硬件的附属存在,功能增加意味着ECU数量的线性增长,导致线束复杂度急剧上升、整车重量增加、开发周期延长。
域集中架构阶段(2010s—2020s)按照功能域对ECU进行整合,形成动力域、底盘域、车身域、座舱域、智驾域等五大域控制器[8]。每个域控制器内部集成高性能处理器,统一管理域内的传感器和执行器。域集中架构大幅减少了ECU数量,提升了域内算力利用效率,但跨域通信仍需通过网关转发,延迟较高,且各域之间算力无法共享,资源浪费问题依然存在。
中央集中架构阶段(2020s—2030s)以中央计算平台为核心,将智驾、座舱、车控等核心计算功能进一步融合,通过车载以太网骨干网络连接分布在车身各部位的区域控制器[9]。区域控制器不再按功能划分,而是按物理位置部署,负责就近接入传感器和执行器,实现电源分配、信号采集和执行驱动等边缘功能。中央集中架构实现了算力的大规模集中和跨域共享,线束长度显著减少,为软件定义汽车奠定了硬件基础。
车云协同架构阶段(2030s以后)将车载计算与云端计算深度融合,部分非实时性、大算力需求的AI任务可卸载至云端执行,车端负责实时感知与控制[10]。该阶段的架构将实现真正意义上的软件定义汽车,车辆功能可通过OTA持续迭代升级,用户体验的边界将被不断拓展。
表1从多个维度对四代EEA架构的技术特征进行了对比。
表1 EEA各代架构特征对比
| 对比维度 | 分布式架构 | 域集中架构 | 中央集中架构 | 车云协同架构 |
| ECU数量 | 70~100个 | 30~50个 | 10~20个 | 5~10个 |
| 计算模式 | 分散计算 | 域内集中 | 跨域集中 | 车云协同 |
| 骨干网络 | CAN/LIN | CAN FD + 以太网 | 千兆以太网 + TSN | 万兆以太网 + 5G |
| 软件架构 | 硬件耦合 | 域内SOA | 全局SOA | 车云一体OS |
| 线束长度 | 基准 | 减少约20% | 减少约55% | 减少约65% |
| OTA能力 | 几乎无 | 域级OTA | 整车级OTA | 持续迭代 |
| 功能安全 | ASIL-B(单ECU) | ASIL-D(域内) | ASIL-D(跨域冗余) | 车云双冗余 |
| 典型代表 | 传统燃油车 | 大众MEB | 特斯拉Model 3 | 下一代平台 |
本文提出的面向AI智能的中央集中式EEA架构采用”中央计算平台+区域控制器+传感器/执行器”的三层结构,整体架构如图2所示。
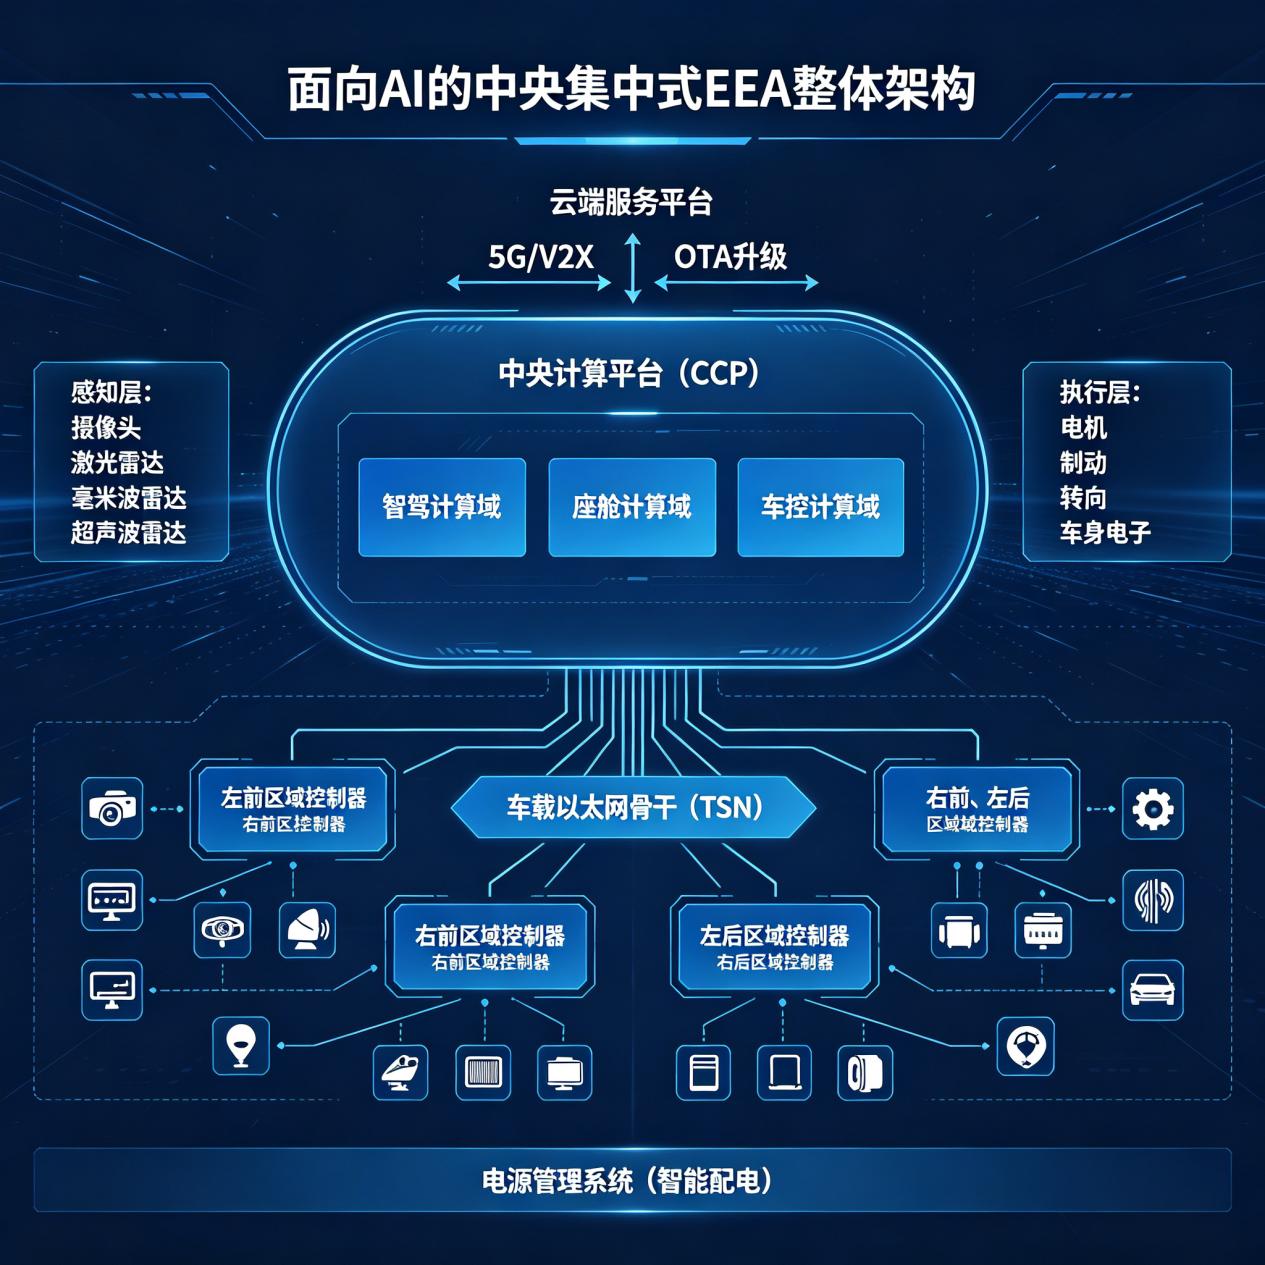
图2 面向AI的中央集中式EEA整体架构
中央计算平台(Central Computing Platform, CCP)是整个架构的核心,集成了智驾计算域、座舱计算域和车控计算域三大功能域的计算资源。智驾计算域负责环境感知、多传感器融合、决策规划、控制执行等自动驾驶相关的AI计算任务;座舱计算域负责仪表渲染、信息娱乐、语音交互、AR-HUD等座舱智能化功能;车控计算域负责动力系统控制、底盘控制、车身控制、热管理等车辆控制功能。三个计算域在物理上共享同一套硬件平台,通过虚拟化和分区技术实现资源隔离和功能安全隔离。
区域控制器按车身物理位置部署,通常设置左前、右前、左后、右后四个区域控制器。区域控制器不再按功能划分,而是负责所在区域的传感器数据采集、执行器驱动、电源分配和本地预处理。区域控制器与中央计算平台之间通过车载以太网骨干网络连接,采用TSN(时间敏感网络)技术保障关键控制信号的确定性传输。
感知层包括摄像头、激光雷达、毫米波雷达、超声波雷达等多模态传感器,数据通过区域控制器汇聚后上传至中央计算平台进行AI处理。执行层包括电机控制器、制动系统、转向系统、车身电子等执行机构,接收中央计算平台的控制指令并通过区域控制器驱动执行。
云端服务平台通过5G/V2X网络与中央计算平台连接,提供高精地图、OTA升级、云端AI训练、远程诊断等服务,实现车云协同计算和持续迭代。
中央计算平台采用异构多核架构,集成CPU、GPU、NPU、ISP等多种计算单元,以满足不同类型AI任务的计算需求,硬件架构如图3所示。
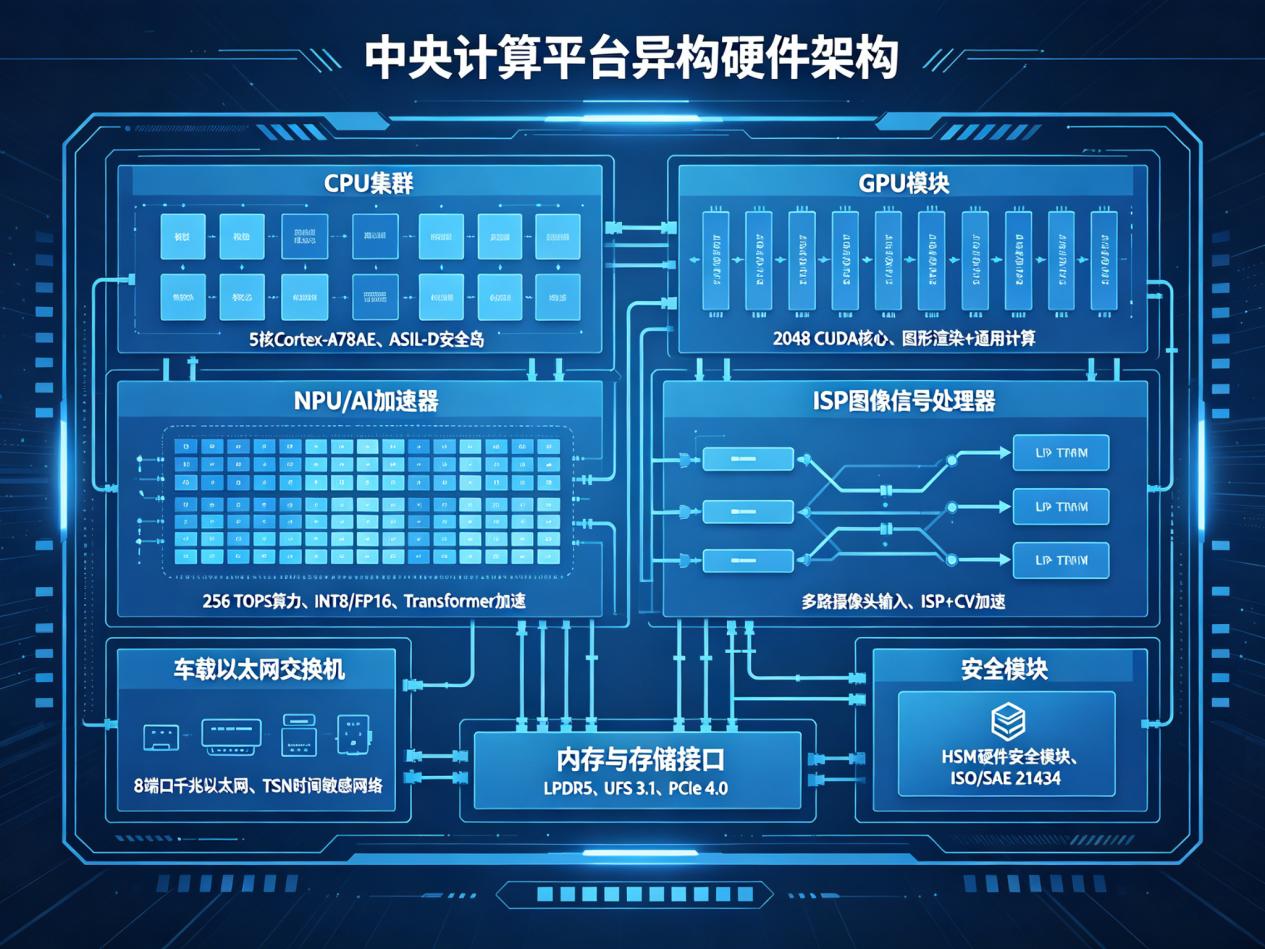
图3 中央计算平台异构硬件架构
CPU集群采用8核Cortex-A78AE高性能车规级处理器,运行通用操作系统和中间件,负责系统调度、任务管理、通信协议处理等通用计算任务。CPU集群内部集成ASIL-D级安全岛,包含锁步运行的R5F核心,用于运行功能安全相关的控制算法,保障最高安全等级要求。
GPU模块集成2048个CUDA核心,主要负责图形渲染和通用并行计算。在智能座舱场景中,GPU驱动多屏显示、3D导航、AR-HUD渲染等图形密集型应用;在自动驾驶场景中,GPU可加速点云处理、图像后处理等并行计算任务。
NPU(神经网络处理器)是AI计算的核心加速单元,提供256 TOPS的INT8算力,支持Transformer、CNN等主流神经网络架构的硬件加速。NPU专门针对车载AI应用优化,支持多模型并行推理、动态批处理、算子融合等高级特性,可同时运行感知、识别、预测等多个AI模型。
ISP图像信号处理器支持多路摄像头输入,完成图像信号处理和计算机视觉加速,包括去噪、畸变校正、特征提取等预处理功能,减轻NPU和CPU的计算负担。
车载以太网交换机集成8端口千兆以太网控制器,支持TSN时间敏感网络标准,包括时间同步(802.1AS)、流量调度(802.1Qbv)、帧抢占(802.1Qbu)等关键特性,为跨域通信提供确定性时延保障。
安全模块集成HSM硬件安全引擎,支持对称加密、非对称加密、哈希算法、真随机数生成等安全功能,符合ISO/SAE 21434网络安全标准要求,保障车载通信和数据存储的安全性。
内存与存储接口支持LPDDR5高带宽内存、UFS 3.1高速闪存和PCIe 4.0高速扩展接口,满足AI模型加载、数据缓存和外设扩展的需求。
中央计算平台同时运行自动驾驶、智能座舱、车辆控制等多个域的数十个AI任务,这些任务在算力需求、实时性要求、优先级等方面存在显著差异。如何高效调度这些任务,实现CPU、GPU、NPU等异构资源的最优分配,是中央集中式架构需要解决的核心问题。
本文提出一种三层调度架构,从上到下依次为应用层、调度层和硬件资源层,如图4所示。
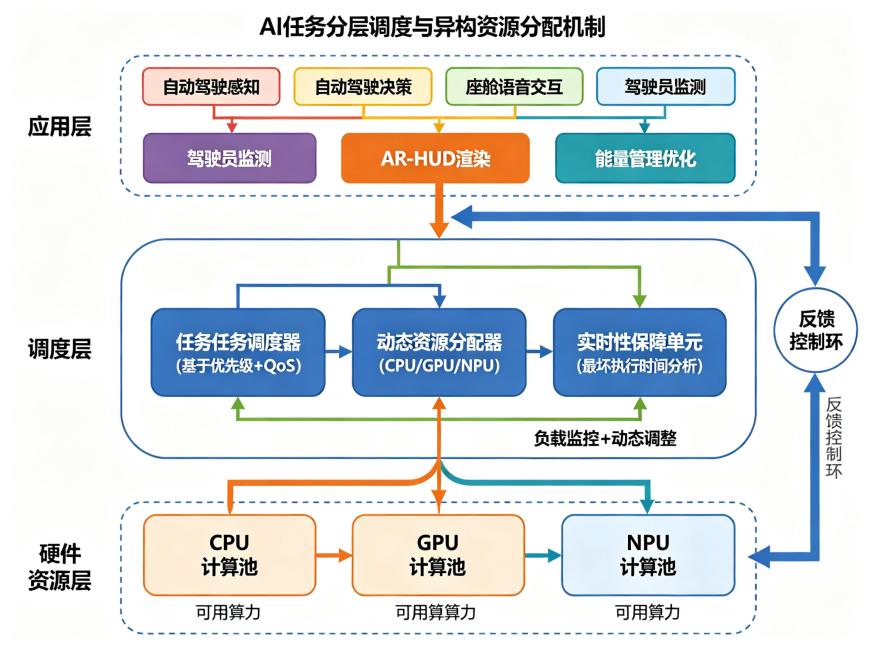
图4 AI任务分层调度与异构资源分配机制
应用层包含所有运行在中央计算平台上的AI应用任务,按功能域可分为自动驾驶类(感知、融合、决策、规划)、座舱智能类(语音交互、人脸识别、AR渲染)、车辆控制类(能量管理、热管理优化)等。每个任务具有明确的优先级、周期、最坏执行时间和资源需求属性。
调度层是整个架构的核心,由全局任务调度器、动态资源分配器和实时性保障单元三个模块组成。全局任务调度器基于优先级和QoS策略对所有AI任务进行统一管理,决定任务的执行顺序和时间片分配。动态资源分配器根据任务的计算特征和当前各计算单元的负载情况,将任务分配到最合适的计算资源(CPU、GPU或NPU)上执行。实时性保障单元通过最坏执行时间分析和准入控制,确保高优先级任务的截止时间要求得到满足。
硬件资源层包括CPU计算池、GPU计算池和NPU计算池,每个计算池的算力可根据任务需求动态划分。反馈控制环从硬件层实时采集负载数据,反馈给调度层进行动态调整,实现资源的自适应优化配置。
AI任务根据安全等级和实时性要求分为四个优先级等级。
P0级为安全关键任务,包括自动驾驶决策规划、底盘控制等,这些任务直接关系到行车安全,必须在严格的截止时间内完成,不允许丢失。P0级任务运行在ASIL-D安全域内,享有最高调度优先级和资源预留保障。
P1级为高优先级实时任务,包括自动驾驶感知融合、目标检测、驾驶员监测等,这些任务对实时性要求较高,但允许极低概率的帧丢失。P1级任务享有较高优先级,调度器优先保障其计算资源。
P2级为普通交互任务,包括语音识别、自然语言理解、仪表渲染等,这些任务与用户体验直接相关,但实时性要求相对宽松。P2级任务采用公平调度策略,在保障基本QoS的前提下尽量提升资源利用率。
P3级为后台任务,包括地图更新、数据上传、模型训练等非实时性任务,这些任务可在系统空闲时执行,不影响前台任务的运行。P3级任务采用尽力而为的调度策略,充分利用空闲算力。
调度器采用基于优先级的抢占式调度策略,高优先级任务可以抢占低优先级任务的计算资源。同时,为防止低优先级任务饿死,调度器引入了老化机制,随着等待时间的增加,任务的优先级逐步提升。
不同类型的AI任务适合在不同的计算资源上执行。卷积神经网络推理在NPU上效率最高,点云处理和并行计算在GPU上更具优势,控制逻辑和串行计算则适合在CPU上运行。动态资源分配器根据任务的计算特征和当前资源负载,为每个任务选择最优的执行单元。
资源分配过程分为三个步骤。任务特征分析阶段,调度器提取任务的计算类型、算子组成、数据量等特征,建立任务的计算画像。资源状态评估阶段,调度器实时监控CPU、GPU、NPU的利用率、队列长度、功耗等状态参数。分配决策阶段,调度器综合考虑任务特征、资源状态、优先级约束等因素,通过优化算法求解最优的任务-资源映射方案。
为降低调度开销,资源分配采用粗粒度调整与细粒度调整相结合的方式。粗粒度调整在系统启动或任务集发生重大变化时执行,进行全局的资源划分和任务绑定。细粒度调整在运行时周期性执行,根据实时负载情况进行局部的资源调整和任务迁移。
为验证所提中央集中式EEA架构的性能,本文搭建了仿真实验平台,从算力利用率、线束减重、OTA升级效率、功能安全等多个维度与传统架构进行对比。实验环境配置如表2所示。
表2 实验环境配置
| 配置项 | 参数 |
| 仿真平台 | 车载EEA架构仿真器 v2.1 |
| 中央计算平台 | 8核A78AE + 2048 CUDA + 256 TOPS NPU |
| 区域控制器 | 4个,每个含R5F MCU + MPU |
| 网络配置 | 千兆以太网TSN骨干 + CAN FD接入 |
| 任务负载 | 自动驾驶12任务 + 座舱8任务 + 车控6任务 |
| 仿真时长 | 24小时典型驾驶工况 |
| 对比架构 | 分布式、域集中、中央集中、车云协同 |
实验选取了四个关键性能指标进行评估:算力利用率反映计算资源的使用效率;线束长度减少率反映架构的轻量化程度;OTA升级效率反映软件迭代的便捷性;功能安全等级反映系统的安全保障能力。所有指标均采用归一化评分,满分100分。
四种架构在关键指标上的对比如图5所示。
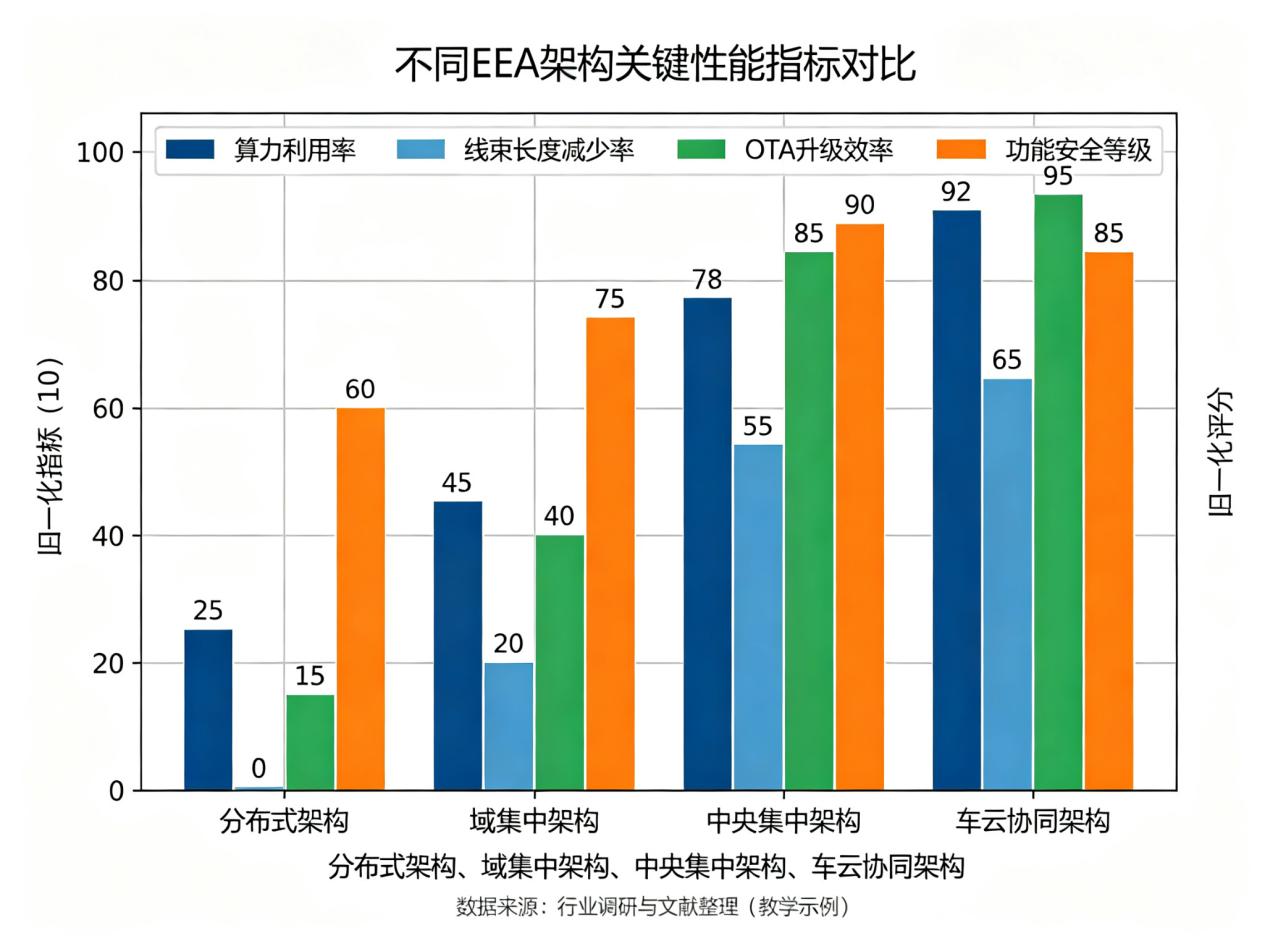
图5 不同EEA架构关键性能指标对比
算力利用率方面,分布式架构仅为25分,大量ECU处于低负载运行状态,算力浪费严重。域集中架构提升至45分,域内算力实现了一定程度的共享。中央集中架构达到78分,跨域算力共享大幅提升了资源利用效率。车云协同架构进一步提升至92分,通过云端卸载实现了算力的弹性扩展。
线束长度减少率方面,分布式架构为基准(0分),域集中架构减少约20%(20分),中央集中架构减少约55%(55分),车云协同架构减少约65%(65分)。中央集中架构通过区域控制器的就近接入模式,大幅缩短了传感器和执行器到控制器的连线长度,减重效果显著。
OTA升级效率方面,分布式架构几乎不支持整车OTA(15分),域集中架构可实现域级OTA(40分),中央集中架构支持整车级统一OTA(85分),车云协同架构实现持续迭代(95分)。中央集中架构的统一软件平台和标准化接口,使得OTA升级的复杂度和风险大幅降低。
功能安全等级方面,分布式架构受限于单ECU的安全能力(60分),域集中架构在域内可实现ASIL-D(75分),中央集中架构通过跨域冗余达到90分,车云协同架构因引入云端链路在安全评分上略有回落(85分),但通过车云双冗余机制可进一步提升。
为验证AI任务分层调度机制的有效性,本文设计了多任务并发场景下的调度性能测试。实验模拟了L3级自动驾驶下的典型任务负载,包括8个感知任务、4个决策任务、6个座舱任务和4个车控任务,总任务数22个。
实验结果表明,所提调度机制在满载情况下,P0级任务的 deadline 满足率为100%,P1级任务的 deadline 满足率为99.7%,P2级任务的 deadline 满足率为96.2%,均满足设计要求。与传统的固定分区调度相比,动态资源分配机制将系统整体吞吐量提升了23%,平均任务响应时间降低了18%。
异构资源的负载分布也更加均衡。在固定分区模式下,NPU的利用率经常达到饱和,而CPU和GPU存在较多空闲;在动态分配模式下,部分适合并行计算的任务可迁移至GPU执行,NPU利用率维持在75%左右的健康水平,GPU利用率从32%提升至58%,整体资源利用更加充分。
尽管中央集中式架构具有显著优势,但在实际落地过程中仍面临诸多挑战。
功能安全与信息安全的融合是首要挑战。中央计算平台集成了多域功能,不同域的安全等级不同,如何在共享硬件的同时实现安全隔离,防止故障从低安全域扩散到高安全域,是架构设计的难点。同时,算力集中化也使得攻击面更加集中,一旦中央计算平台被攻破,整车安全将受到严重威胁,需要构建多层次的安全防护体系。
热管理与功耗是另一个挑战。高算力AI芯片的功耗可达数百瓦,在密闭的车规环境下如何高效散热是工程实现的难点。特别是在自动驾驶场景下,芯片长时间满负载运行,温升问题更加突出。需要从芯片级、板级、系统级多个层面优化热设计,平衡算力、功耗和散热的关系。
软件复杂度的指数级增长也是不容忽视的问题。中央集中架构下,车载软件的代码量从百万行级别跃升至亿行级别,软件开发、测试、维护的难度大幅增加。如何构建高效的软件开发工具链、保障软件质量、缩短开发周期,是车企和供应商需要共同面对的课题。
本文围绕面向AI智能的中央集中式EEA架构展开研究,系统分析了汽车电子电气架构的演进路径,提出了中央计算平台+区域控制器的分层架构方案,并设计了AI任务分层调度与异构资源管理机制。通过仿真实验验证了所提架构在算力利用率、线束减重、OTA效率等方面的优势。
研究表明,中央集中式EEA架构能够有效解决传统分布式架构算力分散、带宽不足、软件迭代困难等问题,是支撑高阶自动驾驶和智能座舱等AI密集型应用的理想架构。AI任务分层调度机制能够在保障安全关键任务实时性的前提下,显著提升异构计算资源的利用效率。
未来的研究工作将从以下几个方向展开:一是进一步研究车云协同计算架构下的任务卸载策略和端云协同推理方法;二是探索AI大模型在车载场景下的高效部署和实时推理技术;三是开展功能安全与信息安全的融合防护机制研究,构建更加安全可靠的车载计算平台。随着相关技术的不断成熟,中央集中式EEA架构将在智能电动车中得到广泛应用,推动汽车产业向软件定义时代加速迈进。
[1] Cvijetic N, Tomazin T. Developing a Centralized Compute Architecture for Autonomous Vehicles[J]. ATZ electronics worldwide, 2021, 16(1-2): 30-35.
[2] Hamann A, Ziegenbein D, Saidi S. Requirements on Next-Generation Operating Systems for Automotive Systems[C]//NGOSCPS 2019. Washington University in St. Louis, 2019.
[3] Schweiker M, Huck T. Partitioning of cross-domain functions[C]//7th International Munich Chassis Symposium 2016. Springer, 2016: 583-595.
[4] Askaripoor H, Farzaneh M H, Knoll A. E/E Architecture Synthesis: Challenges and Technologies[J]. Electronics, 2022, 11(3): 427.
[5] ResearchInChina. Intelligent Vehicle E/E Architecture Research Report, 2022[R]. Beijing: ResearchInChina, 2022.
[6] Maples D. Enabling the Software-defined Car with a Vehicle Compute Gateway Platform[R]. Texas Instruments, 2021.
[7] Rivard J G. Status of Automotive Electronics in the USA[C]//Convergence Meeting. IEEE, 1982.
...