一种柔性航天器分布式控制点优化设计方法
期刊: 环球科学 2026年第07期 DOI: 10.67328/BT3185 PDF下载
一种柔性航天器分布式控制点优化设计方法
支欣路 刘杰
中国空间技术研究院 北京 100094
摘 要:本文针对全柔性航天器振动控制问题,开展了动力学建模、基于H∞的控制点选择研究于分布式自适应迭代学习控制协同控制策略,旨在为柔性航天器的振动抑制提供一套完整的方法论与设计框架。首先,建立了柔性航天器的动力学模型,在此基础上,论文重点研究了基于H∞方法的控制点选择问题。
关键词:全柔性航天器;动力学建模;H∞算法
0 引 言
近年来,随着高分辨率对地观测、深空探测以及空间太阳能电站等重大航天任务的持续推进,航天器的尺寸规模日趋庞大,大型柔性太阳翼、大跨度桁架天线等轻质柔性结构得到了广泛应用。
在柔性航天器振动控制的工程实践中,传统的集中式控制策略依托单一的中心控制器对全系统进行统一调度,已有学者针对大型柔性航天器开展了分布式协同控制的探索工作,例如Jiang等基于一致理论设计了适用于大型柔性航天器的分散协调鲁棒控制方法,有效兼顾了姿态动力学与结构振动子系统的协同问题 [1]。在柔性航天器的控制器设计方面,李世宏等针对大挠性航天器姿态控制问题,提出一种基于H∞理论的PID控制方法,有效抑制了柔性结构的振动并满足了高指向精度要求[2]。张合强等则深入探讨了H∞状态反馈控制器在柔性航天器姿态稳定与振动抑制中的应用,通过数学理论与仿真验证了控制器的有效性和鲁棒性[3]。
本文的研究为柔性航天器的分布式振动控制提供了一套从动力学建模、点位优化到协同控制算法的系统性解决框架,对于提升大型柔性航天器的在轨控制品质具有理论意义与工程参考价值。
1 柔性航天器的数学模型建立
全柔性航天器长度约为100m,宽度约为20m,模型如下图所示:
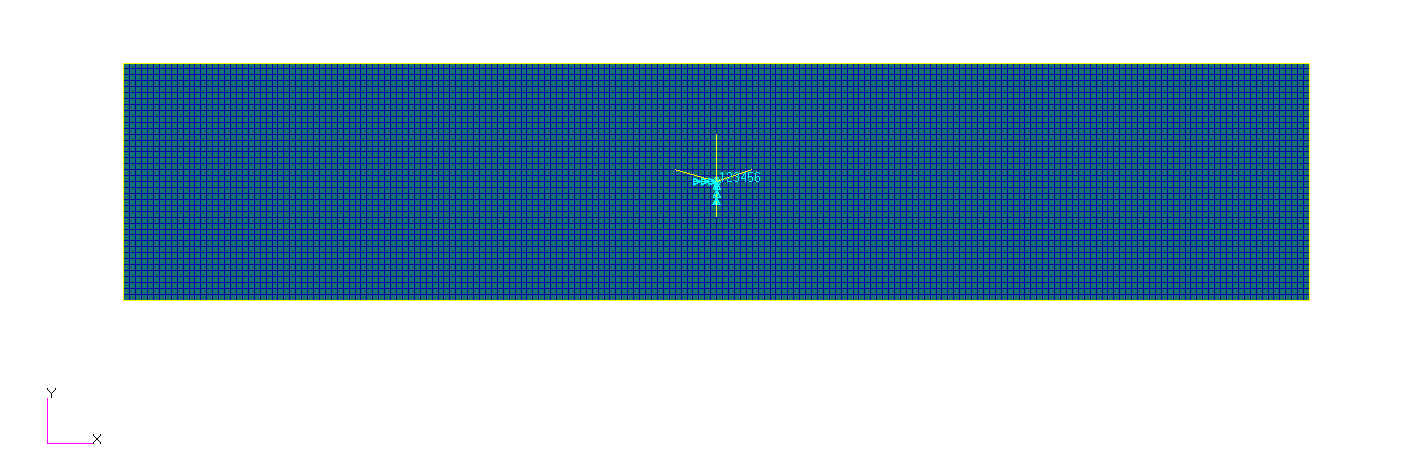
图1 全柔性航天器模型
采用以下的坐标系确定航天器上各点的位置:
oxyz – 惯性系,简称o系。
– 星固连系,圆点在星体质心,简称b系。
中心体上任意一点的速度表达式为:
式中,X为星体质心相对标称位置的摄动量;为中心体上点到的矢径。对上式在{o}系求导可得中心体上点的速度表达式为:
则中心体上点的速度矩阵表达式为:
带入中心体上点的速度矩阵表达式可得系统动能:
将上式中的结构变形进行固定界面模态展开,即于是,系统动能最终可表达为包含各类质量、惯量、耦合系数及坐标的二次型形式。
对上面方程进一步降阶,令
于是,式(4)可简化为
2 基于H∞算法的航天器控制点选择研究
分布式控制系统的核心思想是将全局控制任务分解为多个局部控制子系统,每个子系统基于局部信息和有限通信实现控制目标。在柔性航天器振动控制场景中,控制点研究是分布式控制设计的前提和基础。
2.1 H∞控制方法数学原理
对于一般的H∞控制方法有以下表达式:
上式中G表示系统的广义控制对象与加权函数,定义为
式中: 为系统状态变量; 为系统扰动输入; 为输入; 为输出; 为被控输出;参数 。
本文中算法采用加权多目标优化方法,将控制点选择问题转化为综合代价函数最小化问题:
其中H∞性能项 :衡量系统在最坏扰动下的鲁棒性;控制点数量项 :反映实施成本和复杂度;控制能量项 :基于动力学方程的能量需求评估;奖励项 :对良好控制特性的正向激励。
- 制点选择仿真结果分析
在第1章式(5)动力学基础以及2.2节H∞算法基础上,结合最终得到的控制点仿真结果如图2所示。
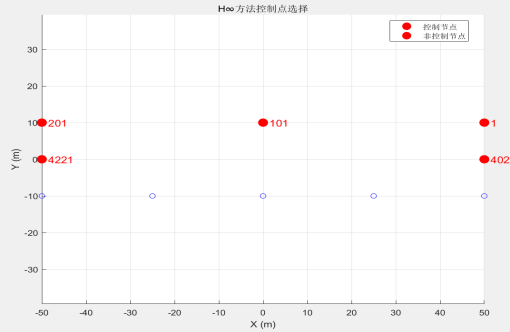
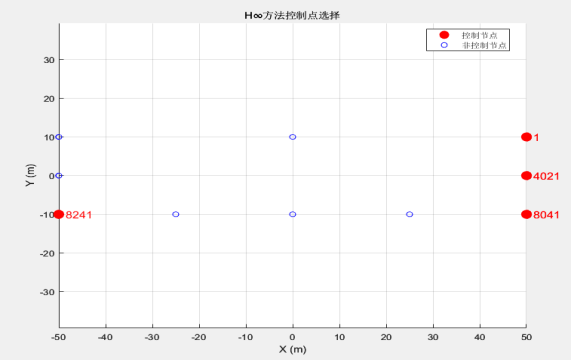
图2 控制点选择结果示意图
可以看到在本文的代价函数下,控制点选择数量为5,并呈现出高度对称的十字型布局。
3 结束语
本文通过建立高精度刚柔耦合动力学模型,并基于H∞方法优化选取控制点布局。研究结果表明,本文提出的控制点选择方法能够兼顾模态激励效率与控制成本,所设计的分布式自适应迭代学习控制策略具有良好的收敛性与鲁棒性。
参考文献(Refenrences)
- 张秀云, 宗群, 窦立谦, 刘文静. 柔性航天器振动主动抑制及姿态控制[J]. 航空学报, 2019, 40(4): 322503.
- 李世宏, 庞爱平, 王勇. 高指向精度柔性航天器的H∞PID控制设计[J]. 自动化技术与应用, 2023, 42(6).
- 张合强, 陈瑜, 姜莹, 等. 柔性航天器的H∞状态反馈控制器设计[J]. 现代防御技术, 2024, 52(2).
...