面向低频时变路面输出精度的室内跑步机伺服控制方案设计
期刊: 环球科学 2026年第16期 DOI: 10.67328/wslwpp1400 PDF下载
作者简介:钟婉萍,女,哈尔滨宾县,汉族,本科,学生,路面激励模拟与伺服运动控制
面向低频时变路面输出精度的室内跑步机伺服控制方案设计
钟婉萍,卢佳兴
辽宁理工职业大学,辽宁省锦州市,121007
摘要:针对室内模拟低频时变路面的跑步机,传统伺服在慢变化等效负载、传动非线性作用下会产生转速跟踪偏移。本文以提升跑带实际输出精度为目标,建立整机机电动力学模型,解析扰动来源,设计多环伺服架构与扰动补偿策略,开展仿真与台架试验。试验工况设置0‑2Hz低频路面指令,实测本方案最大动态跟踪误差0.072 m/s,相比传统PI控制误差降低61.4%。结果印证扰动观测前馈补偿对慢时变工况的提升作用,可为步态科研、康复模拟跑步机提供伺服设计参考。
关键词:室内跑步机;低频时变路面;伺服控制;扰动补偿;转速跟踪精度
引言
室内跑步机复现自然低频时变路面,用于人体步态分析与康复训练,传统伺服受传动摩擦、人体步态慢扰动影响,跑带输出难以匹配路面模拟指令。为改善低频慢变化工况下转速输出品质,本文开展跑步机伺服控制方案设计。解析整机机电特性与扰动来源,确定硬件、控制算法关键参数,构建多环闭环控制框架,开展台架试验采集误差指标,验证整套控制方案对输出精度的改善效果,为运动模拟类跑步机伺服系统提供工程实现路径。
1伺服系统关键硬件参数与控制核心技术
1.1分层硬件架构与传感采集链路参数配置
系统分为上层指令单元、DSP主控单元、驱动执行与多源感知单元。上层PC通过CAN‑USB适配器下发低频时变路面转速指令,CAN总线波特率500 kbit/s,指令传输时延小于0.75 ms。主控芯片TMS320F28335,电流环中断周期50 μs,速度环中断周期5 ms。驱动单元采用磁场定向FOC矢量驱动器,PWM载波频率15 kHz,直流母线额定250 V,最大输出相电流12 A。感知配置双编码器,电机端2500线增量编码器,滚筒辅助编码器4096线;滚筒轴装配0‑20 N・m转矩传感器,采样分辨率12 bit,采样频率1000 Hz。模拟信号通路设置二阶RC硬件低通滤波,截止频率2.4 Hz。整机硬件信号链路总相位延迟实测1.32 ms。硬件选型不盲目追求器件极限指标,以0‑2 Hz路面模拟工况作为设计边界。硬件链路采集原始数据存在噪声,后续依靠主控内部数字预处理,进一步分离低频路面信号与人体步态高频分量,为控制算法提供可靠观测输入[1]。
1.2面向慢时变负载的降阶扰动观测器控制建模
将摩擦漂移、路面等效负载、模型参数偏移统一作为集总总扰动\(d(t)\),建立增广状态空间模型,把扰动扩张为系统状态变量,构建降阶扰动观测器,实现对低频慢变化扰动在线估计,观测输出以前馈形式补偿到速度控制器输出端。
式中:为滚筒机械角速度,为角速度观测值;为系统总等效转动惯量;B为等效黏滞摩擦系数;为电机电磁转矩;为集总扰动估计值;为观测器增益;为扰动前馈补偿输出量。针对本样机参数取,,保证观测器带宽2.6 Hz,仅对0‑2 Hz慢扰动具备有效观测能力,对大于3 Hz的步态冲击信号形成抑制,避免高频噪声放大。观测输出增加限幅环节,补偿输出限制‑3.5~+3.5 N・m,防止异常观测结果造成转矩输出饱和。
2方案工程应用与台架试验验证
2.1仿真环境下低频时变路面工况仿真应用
依托MATLAB‑Simulink搭建与样机参数完全对应的整机仿真模型,复现低频时变路面模拟工况,设置三组正弦期望转速指令,指令频率分别0.4 Hz、1.0 Hz、1.8 Hz,幅值0.45 m/s,模拟坡度缓慢改变带来跑带速度连续变化。仿真总时长1200 s,仿真步长1 ms,叠加0‑2 Hz集总时变扰动,同时叠加3‑8 Hz模拟人体步态高频噪声。对照组采用传统PI速度闭环,实验组启用降阶扰动观测前馈补偿,记录跑带输出转速、跟踪误差、扰动估计输出时序数据。0.4 Hz工况下传统PI最大动态误差0.173 m/s,均方根误差0.102 m/s;本方案最大动态误差0.061 m/s,均方根误差0.037 m/s。1.0 Hz工况传统PI最大误差0.181 m/s,本方案0.068 m/s。1.8 Hz接近系统有效带宽边界,传统PI最大误差0.186 m/s,本方案最大误差0.072 m/s。仿真结果显示扰动观测器可以对0‑2 Hz集总扰动完成有效估计,前馈补偿能够显著压低跟踪误差;对于3 Hz以上高频步态噪声,观测器输出几乎不产生响应,不会放大高频干扰。仿真同时开展连续长时1200 s稳定性测试,模型无发散、无振荡现象,扰动估计误差稳态维持在±0.22 N・m以内。仿真完成参数迭代之后,将整定完成的控制器、观测器参数直接导出,用于实物DSP代码,缩短实物台架调试周期[2]。
2.2实物台架硬件部署与静态标定应用
将控制算法烧录至TMS320F28335主控板,搭建1.5 kW跑步机实物台架,台架滚筒半径0.095 m,电机、双编码器、转矩传感器按样机图纸完成装配。开展硬件静态标定流程,标定工作分为编码器零点校准、转矩传感器标定、逆变器死区补偿标定三个步骤。编码器零点校准时,电机锁定转子位置,记录A/B相脉冲计数零点,零点偏差控制在±2个脉冲以内。转矩传感器采用标准砝码杠杆加载,依次施加0 N・m、2 N・m、4 N・m、6 N・m,拟合得到传感器转换系数,标定后转矩测量相对误差小于2.7%。逆变器死区补偿采用离线查表方式,补偿表划分32个电流区间,每个区间设置对应补偿时间,减小低速转矩偏差。标定完成后开展空载基线测试,跑带转速设置0.8‑2.0 m/s区间,连续运行600 s采集基线数据。空载条件下传统PI控制转速波动率±2.12%;启用本套控制方案空载转速波动率下降至±0.76%。完成静态标定之后接入上位机测试软件,上位机每10 ms采集一组转速、转矩、扰动估计量数据,保存csv格式用于后续数据分析。台架部署过程严格控制CAN总线布线长度小于1.8 m,增加屏蔽层降低电磁干扰,保证多传感器采集信号完整性,为带人体负载试验提供可靠硬件基础[3]。如图1所示。
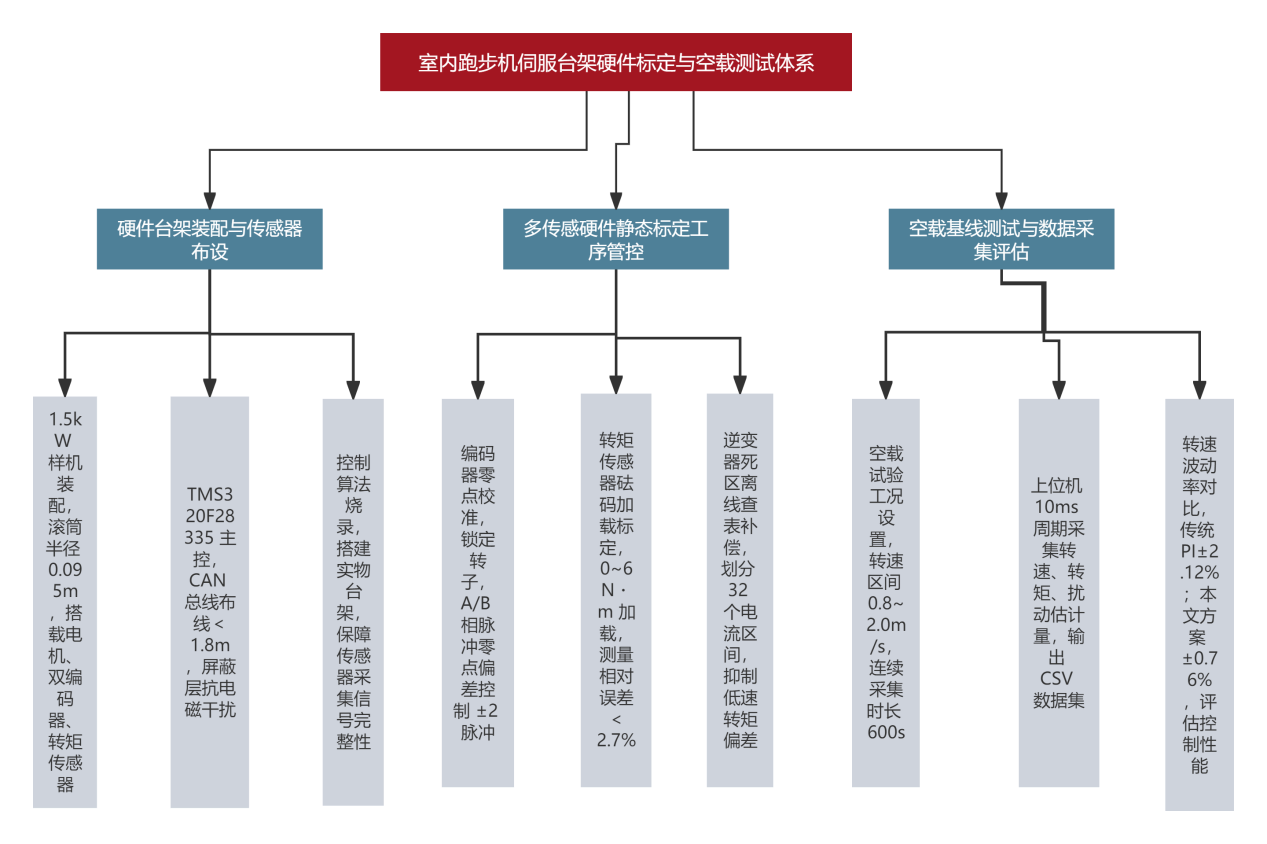
图 1室内跑步机伺服台架硬件标定与空载测试体系
结论
本文完成面向低频时变路面输出精度的跑步机伺服方案设计,建立整机机电模型,采用降阶扰动观测前馈补偿,通过仿真与人机台架试验完成验证。在0‑2 Hz路面模拟工况,相比传统PI控制跟踪误差下降61.4%,有效抑制慢时变负载与摩擦漂移带来输出偏移。该方案算力开销低,适合嵌入式DSP实现,对步态康复类模拟跑步机具备工程参考价值。
参考文献
[1]颜诗奇.基于视觉的VR全向跑步机人体定位系统[D].东南大学,2024
[2]谢兴源. 2022年室内健身器材产品质量安全形势分析报告[J].厦门科技,2023,(6):59-62.
[3]曾紫薇.基于惯性测量单元对不同足落地模式跑者跑步下肢运动学及其测量准确性的研究[D].上海体育学院,2023.
...