大型风力发电机组功率及载荷优化控制研究
期刊: 国际市场 2026年第17期 DOI: 10.67328/wslwpp1299 PDF下载
大型风力发电机组功率及载荷优化控制研究
任小勇(酒泉职业技术大学 甘肃 酒泉 735000)
任小勇(1982.4),男 汉族 甘肃张掖人 学历:本科 职称:教授,从事新能源发电技术研究
摘要:随着风力发电机组单机容量的不断增加,风力发电机组在额定功率以上运行时和风机的载荷抑制之间的矛盾越来越突出。传统的统一变桨采用PI控制,将风力发电机组的三只叶片默认为是对称结构,不能抑制塔架的前后左右振动,传动链扭振及叶根疲劳载荷,功率波动及结构的疲劳损伤。本文以5MW变速变桨永磁直驱风力发电机组为研究对象,建立风轮气动、传动系统、风机塔架、叶片的耦合模型,提出一种基于桨距角协同控制与Coleman坐标变换独立变桨载荷优化的复合控制策略。来提高风力发电机组的控制效率,部分疲劳载荷采用改进后的最优转矩控制,并引入转速变化率作为前馈反馈,当风速达到额定以上时,全载荷区采用本文中的复合控制策略,并在旋转坐标系下对叶根挥舞弯矩进行解耦抑制。仿真结果表明:风速在18m/s湍流风速下,本文所提的策略使风力发电机组的输出功率标准差降低为7.8%,塔架前后弯矩疲劳等效载荷降低、叶根挥舞弯矩疲劳等效载荷和传动链扭矩波动等都有所减低,有效提升了风力发电机组的功率控制,实现了风机的多部件载荷的协同优化。
关键词:大型风力发电机组;功率控制;载荷优化;疲劳等效载荷
中图分类号:TM614 文献标识码:A
0 引言
在“碳达峰、碳中和”背景下,风力发电已经成为我国能源转型的主要能源形式之一。随着技术的发展,机组的单机容量越来越大,风轮直径越来越大,叶片的长度和柔性显著增强,塔架的固有频率降低,机组在额定风速以上运行的要求越来越高,一是要求额定功率必须稳定在额定值,满足电网的需求;二是风力发电机组塔架的振动,传动链的扭振,叶根的摆振等振动载荷急剧增加;三是风剪切、塔影效应以及风机的偏航误差进一步加剧了载荷的非对称与周期性分量。如何抑制大型风力发电机组在额定功率以上的振动载荷,是现在研究大型风力发电机组的关键科学问题。
传统的变速变桨风力发电机组控制时,当风速低于额定风速时,通过最大功率点的跟踪来获取最大的风能,当风速高于额定风速时,为了确保风机安全有效运行,通过统一变桨,增加桨距角控制风机的气动转矩,确保功率恒定输出。
统一变桨技术成熟,结构简单,所有叶片的指令都为同一个值,但是在实际控制过程中将三个叶片视为空间对称,无法消除风机运行过程中的旋转载荷及其谐波分量,风机运行过程中的轮毂倾覆弯矩、偏航弯矩以及叶根疲劳损伤以及变桨执行机构磨损急剧增加。
随着风电的发展。越来越多的国内外专家学者围绕风力发电机组功率与载荷的协同优化开展研究。文献[1]中针对MW级风力机组设计了变桨距控制器进行控制,并考虑和兼顾了载荷优化;文献[2]采用变速变桨控制策略改善桨距控制性能,提升风力发电机组的发电效率。文献[3-5]中通过模型预测控制策略,桨距控制与疲劳载荷显著降低,被广泛应用于风力发电机组控制中。文献[6-10]中,独立变桨控制通过Coleman坐标变换将旋转坐标系下的叶根弯矩转换到非旋转坐标系,能够对轮毂倾覆与偏航载荷进行有效的抑制。以上文献研究,都是从功率或载荷单一点进行控制入手,对功率和载荷的协同优化与多目标控制缺乏系统性研究。
本文以5MW变速变桨永磁直驱风力发电机组为研究对象,搭建气动、传动、塔架叶片的耦合数学模型,提出一种桨距角独立控制与载荷协同优化的复合控制策略,通过仿真,以功率标准差与等效疲劳载荷为验证点,验证所提控制策略的科学性和有效性。
1 大型风电机组数学模型
为了研究风力发电机组功率控制与机组载荷之间的耦合机理,建立了风轮气动、传动系统、发电机、塔架与叶片的耦合模型。
1.1风轮气动模型
风力发电机组的叶轮运行中的气动功率与气动转矩分别表示为:
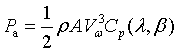 (1)
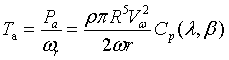 (2)
公式中:P为空气密度;A风轮扫掠面积;Pa为叶轮捕获的气动功率;Ta为气动转矩; 风能利用系数;为风轮的机械角速度;Vw来流风速。
风轮气动推力为:
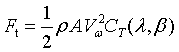 (3)
从上式可以看出,风速的波动性会通过,Cp,Ct直接作用于风轮,转化成气动转矩与推力,从而引起风机的输出功率与塔架载荷的耦合变化。
1.2传动系统与发电机模型
永磁直驱机组采取了直驱形式,没有齿轮箱,叶轮直接连接发电机,传动系统可采用两质量块柔性模型描述:
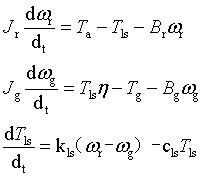 (4)
上式中,Jr为风力的转动惯量;Jg为发电机的转动惯量;Tls为风机低速轴扭转转矩;Br和Bg为阻尼系数;kls风机扭动时的刚度;η为叶轮的传动效率;Tg为发电机的电磁转矩;ωg为发电机角速度。
永磁同步发电机电磁转矩与输出有功功率表达式分别为:
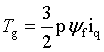
 (5)
1.3塔架与叶片柔性模型
把塔架振动等效为单自由度系统,前后振动的模型为:
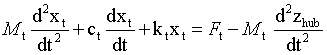 (6)
式中,Mt是风机塔架的等效质量;ct是风机塔架的阻尼、kt是风机塔架的刚度;Xt为风机塔顶前后位移;Zhub为风机轮毂处塔影位移。风机塔架一阶固有频率取为0.32Hz。
风机叶片i的叶根挥舞弯矩可为方位角的函数进行表示:
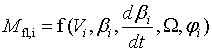 (7)
式中,其中ψi为第i只叶片的方位角,三只叶片的角度满足相差120°的方位关系,即ψ2 =ψ1+120°。
2 控制问题分析
2.1功率—载荷冲突机理
当机组在额定风速以上运行时,如果我们只考虑功率恒定,采取直接变桨控制功率,虽然可以控制机组的功率,但是会增加变桨机构的机械磨损,引起叶根弯矩的载荷;若采取保守变桨控制功率,风机的叶根载荷有所降低,但长时间超功率和超风速运行风险上升。所以,功率和载荷不是独立控制的,而是通过一种控制策略方式来进行优化统一控制。
定义归一化代价函数为:
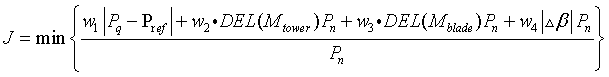 (8)
式中,W1-W4为各目标权重;Pref为风机的额定功率、Pn为风机的额定容量;Δβ为风力发电机组的变桨增量。在实际运行过程中W1通常取较大值,保证风机运行过程中功率不超过上限,W₂、W₃用于平衡风机塔架与叶片的寿命,w₄则用于限制变桨执行机构磨损。
2.2 统一变桨的局限性
风机统一变桨,假设令β1=β2 =β3 =βc,风机运行过程中无法区分不同方位角叶片所承受的不平衡载荷。将三只叶片的叶根弯矩经Coleman变换映射到非旋转坐标系:
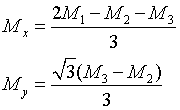 (9)
Mx是风机倾斜时的载荷;My是风机偏航时的载荷。统一变桨对Mx、My无法进行控制,这也是PI统一变桨不能进行载荷控制的原因。由上式可知,Mx、My的动态特性直接影响轮毂—机舱的疲劳寿命。
3功率与载荷协同优化控制策略
本文中的控制结构图如下图所示,由转子等效风速模块,根据区域判断是部分载荷还是全载荷,进行桨距角的控制,最后在Coleman坐标系下抑制叶根不平衡载荷,总共有三层结构,相互解耦、各司其职。
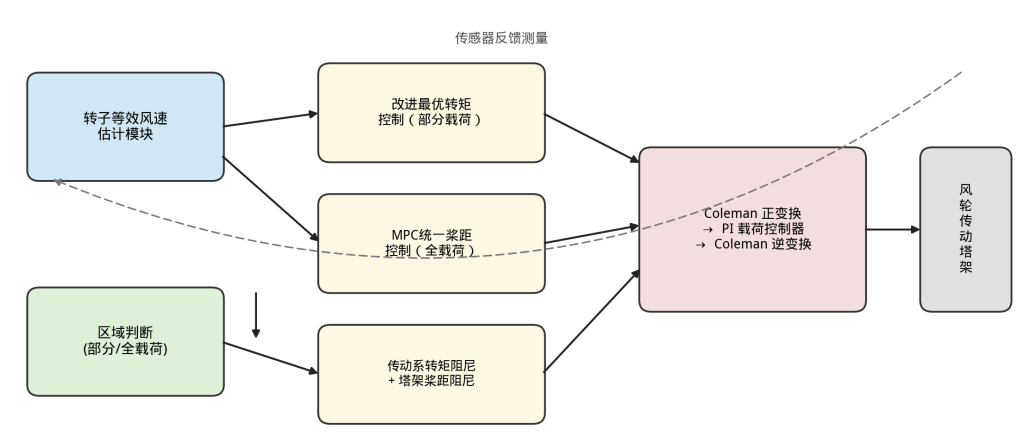
图1 功率与载荷协同优化控制结构图
3.1 转子等效风速估计
风机机舱测得的风速相对来说有相位的滞后性,如果直接利用前馈控制的信号要降低动态性能。为了降低这种影响,构建了基于最佳叶尖速比转子等效风速观测器:
 (10)
根据转动系统的力学关系得出气动转矩的表达式为:
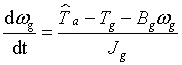 (11)
根据气动转矩表达式,得出气动自校正风速估计数学模型是:
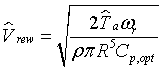 (12)
该估计模型包含了转速与转矩两个数据信息,具有较高的动态精度,为转矩前馈提供了可靠的数据和信号。由于气动转矩中包含传动系惯性量,所设计的观测器对阵风有很好的判断能力,其带宽可以通过低通滤波器参数进行有效调节。
3.2 部分载荷区:改进最优转矩控制
传统的最优转矩控制遇到阵风时,发电机转速会明显增加,风机存在超速的情况,本文中为了防止这种情况的发生,引入转速变化率前馈与风速偏差项:
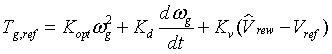 (13)
上式中,Kd可以抑制阵风下的转速超调,Kv提前调节电磁转矩。二者协同作用使机组既能追踪最大功率点,又能预留额定风速以上的安全裕度。
4 仿真平台与工况设计
为验证所提控制策略的科学性和有效性,本文搭建了MATLAB/Simulink与OpenFAST/TurbSim联合仿真平台。以5MW风力发电机组为基准机型,参数设置如表1所示。仿真步长20ms,风速采样周期取20ms,控制周期取100 ms。
表1. 5MW风机的主要模拟参数
| 参数 | 数值 | 参数 | 数值 |
| 额定功率 | 5 | 风轮直径 | 126 |
| 额定风速 | 11.5 | 额定转速 | 12.1 |
| 切入/切出风速 | 3/25 | 空气密度 | 1.225 |
| 低速轴刚度 | 8.676×10⁷ | 塔架一阶频率 | 0.32 |
| 桨距限幅 | [0,45] | 最大变桨速率 | 8 |
| 功率系数最大值 | 0.482 | 最佳叶尖速比 | 7.55 |
4.1仿真工况
依据湍流等级与湍流偏差,结合实际风场的情况,确定湍流等级为A类(It=0.14)。设置三种对比方案如表2所示,根据方案设置控制策略来进行仿真研究。
表2 三种控制方案对比
| 方案 | 控制策略 | 目的 |
| Case A | 传统PI统一变桨策略 | 作为基准进行对比 |
| Case B | 改进最优转矩+MPC统一变桨+加阻 | 验证协同层效果 |
| Case C | 本文中的控制策略:MPC+IPC+加阻 | 验证全策略效果 |
仿真工况选择:工况1设定为14m/s湍流风速,验证风机部分载荷区跟踪性能效果、工况2设定为18m/s湍流风速,验证风力达到额定功率以上与载荷协同控制效果、工况3设定为22m/s含阵风与风向变化的风速,验证风机受到极限载荷与鲁棒性的效果。设置仿真总时长为100s,统计有效区间取第10~100s的数据,以剔除无效数据。
5 仿真结果与对比分析
5.1 功率输出对比情况
图2是在工况2设定风速为18m/s湍流风况下三种方案下发电机输出功率曲线图。从图中可见Case A功率波动最为剧烈最明显,功率频繁越限;Case B通过MPC与风速前馈波动不太明显;Case C未发现明显的波动,输出功率相对稳定。
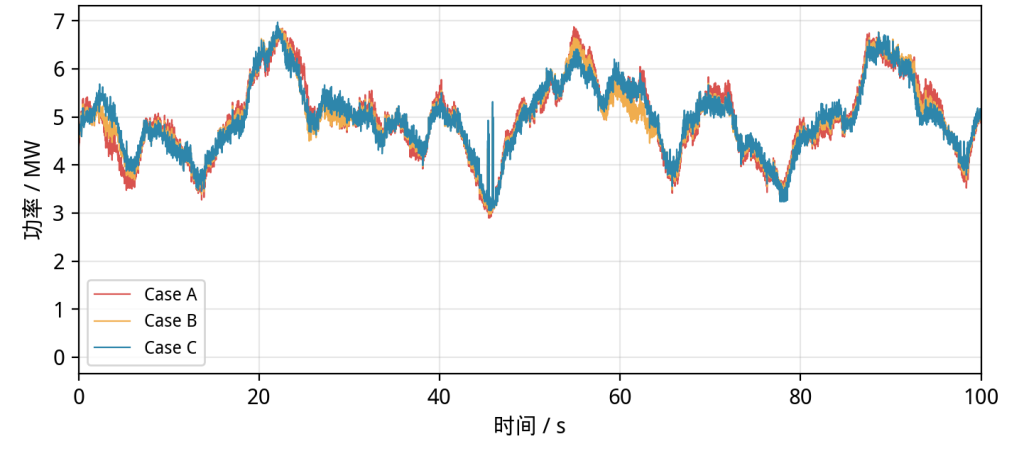
图2 18 m/s湍流风况下风力发电机输出功率对比情况
从表3可以看出,Case C与Case A相比,风力的平均功率更接近额定值,功率标准差降低大约7.8%,越限次数由1632次降至1516次。结果表明:MPC统一桨距在功率控制与平稳变桨取得了良好的效果。Case B的越限次数相对Cas e C和Case A都少,说明MPC的预测校正对风力发电机组的功率越限具有一定的约束能力。
表3 输出功率统计结果(18 m/s)
| 方案 | 平均功率/ MW | 功率标准差/ kW |
| CaseA | 4.97 | 800.0 |
| CaseB | 4.93 | 753.8 |
| CaseC | 4.97 | 737.3 |
5.2 转速与桨距响应
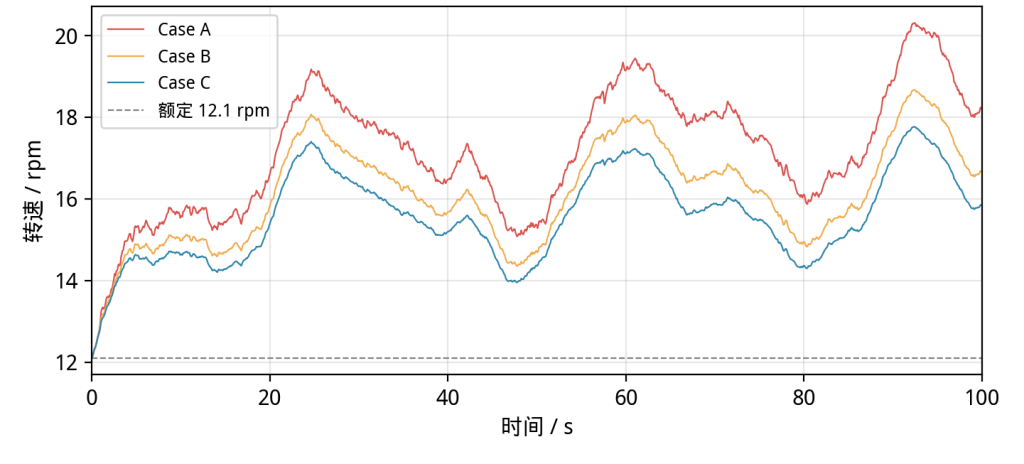
图3 风轮转速响应
从图3可以看出,Case A发电机转速峰值最高;Case C通过等效风速前馈与MPC提前动作,发电机的转速波动最小,有效降低了发电机的转速,当风速超过额定风速时保护了发电机的运行。
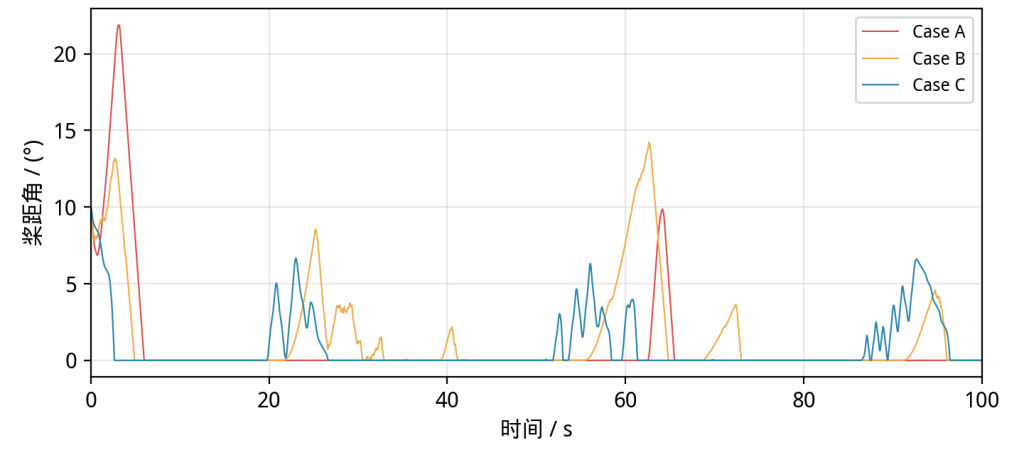
图4 桨距角变化
从图4可以看出,CaseA的变桨动作频繁,CaseB与CaseC动作更为平滑且幅度较大,说明MPC充分实现了桨距变化控制功率与载荷的协同控制效果。
5.3 叶根与轮毂载荷分析
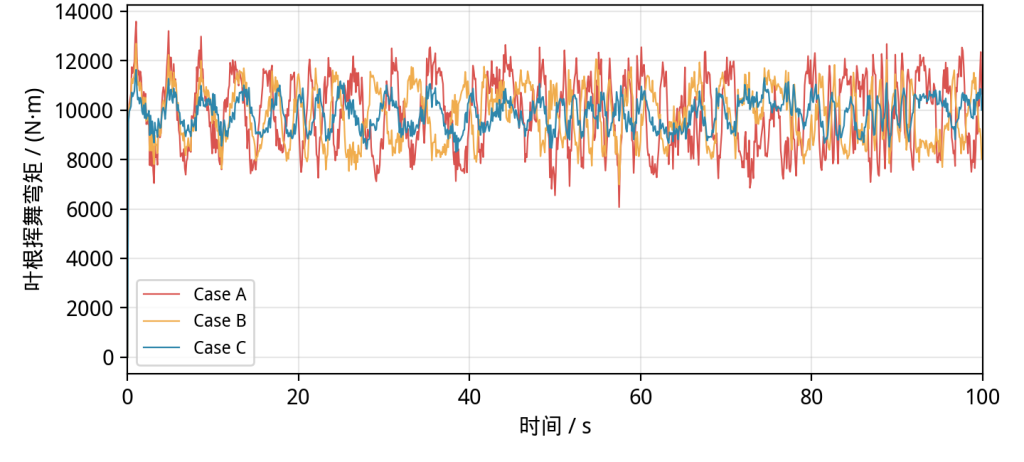
图5 叶根挥舞弯矩对比
从图5中可以看出,Case A的叶根挥舞弯矩的幅值明显高于矩呈现明显Case B和Case C,而Case C的叶根挥舞弯矩变化最小,验证了Coleman变换对叶根挥舞弯矩不平衡载荷的解耦抑制能力。
6 结论
本文针对大型风力发电机组风速达到额等额定风速以上,为了确保风机的功率输出恒定,机组安全有效运行,解决功率恒定与振动载荷抑制之间的矛盾,提出了一种功率—载荷协同优化复合控制策略,并通过仿真验证了科学性与有效性,主要结论如下:
(1)基于转子等效风速估计的转矩变化率前馈控制可以减小阵风工况下的转速的幅值,提高最大功率点的跟踪,确保机组在超速运行状态下的安全性。
(2)模型预测统一变桨距控制,风速达到额定风速以上,输出功率标准差降低约7.8%,实现了风机功率输出与变桨平滑的优化折中。
(3)基于Coleman坐标变换的独立变桨控制有效解耦并抑制了叶根的动态载荷,使叶根挥舞弯矩疲劳等效载荷降低1.1%。
(4)所提控制策略在输出功率保持恒定的约束下条件下实现了多部件载荷的协同优化,且变桨执行机构磨损同步降低,适合大型化风电机组的工程应用。
参考文献
- [1]刘军,何玉林,李辉.MW级风电系统的变桨距控制及载荷优化[J].控制工程,2012,19(4):591-595.
- [2]姚兴佳,刘姝,周焕.变速变桨风力发电机组的桨距控制及载荷优化[J].电力系统保护与控制, 2011,39(12):44-48.
[3] 王伟胜,张冲,何国庆.基于模型预测控制的变速风电机组桨距控制策略[J].中国电机工程学报, 2014,34(30):5317-5325.
[4] 张扬帆,李迺璐,蒋伟.抑制风力机疲劳载荷的直接比例谐振独立变桨控制策略[J].电力自动化设备,2016,36(11):71-76.
[5] 孙涛,王维庆,王海云.基于Coleman变换的独立变桨控制策略研究[J].太阳能学报,2019, 40(5):1396-1403.
[6] 赵冬梅,马歆,刘科研.变速变桨距风力发电机组的PI最优控制[J].控制理论与应用,2010, 27(9):1237-1242.
[7] LYU X,LIU T.Intelligent learning based active power regulation of wind turbines considering fatigue reduction[J]. IEEE Transactions on Industrial Informatics,2022,18(6): 3758-3767.
[8] JONKMAN J,BUTTERFIELD S,MUSIAL W,et al.Definition of a 5-MW reference wind turbine for offshore system development[R]. Golden: National Renewable Energy Laboratory,2009.
[9] 刘军,李辉,李永东.基于MIMO无模型自适应控制的风机独立变桨距策略[J].现代电子技术, 2025,48(3):88-94.
[10] IEC.Wind energy generation systems—part 1:design requirements:IEC 61400-1[S]. 3rd ed.Geneva:IEC,2005.
...